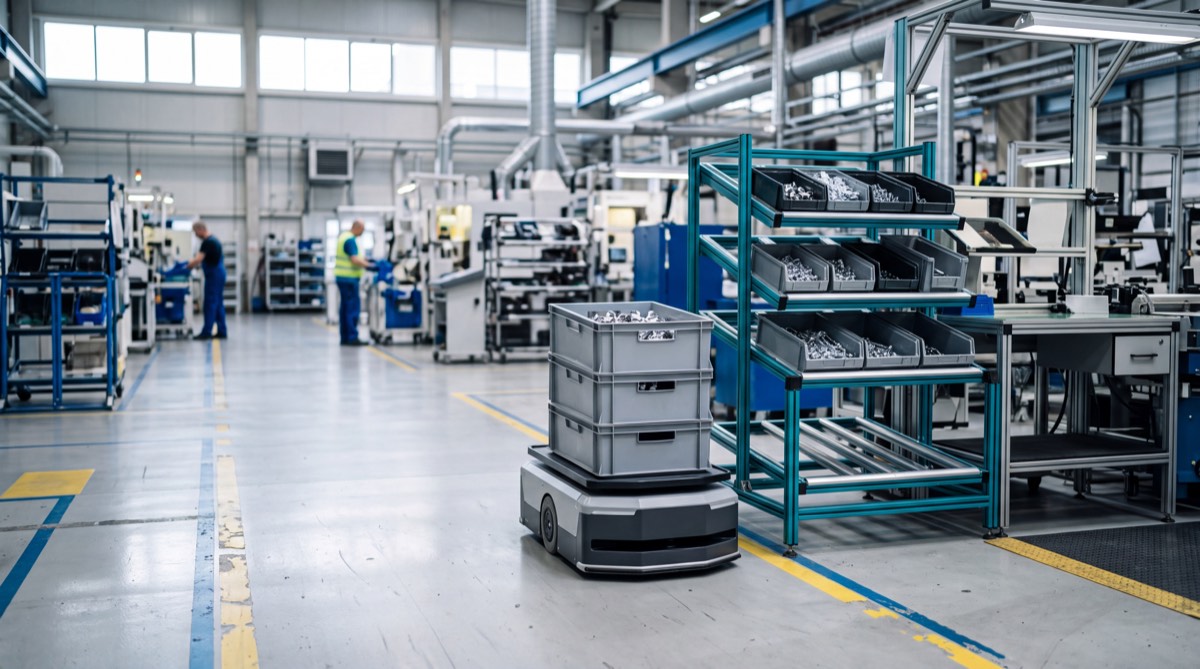
Su molte linee di assemblaggio il primo segnale che la logistica interna non tiene il passo è un operatore fermo con le mani vuote. Il contenitore delle staffe è finito, quello pieno è ancora nel supermarket a centoventi metri, e il collega che fa il giro con il carrello è dall'altra parte del capannone a riportare i vuoti. Il fermo dura quattro minuti e nessuno lo registra come guasto. Sommato su due turni e su una dozzina di postazioni, però, finisce dritto nell'OEE della linea, alla voce disponibilità. Da qui nasce quasi sempre l'idea di affidare il giro a robot mobili autonomi (AMR), veicoli che navigano senza guide a terra e ricalcolano il percorso quando trovano un ostacolo.
Il termine milk run viene dalla logistica esterna. Il lessico del Lean Enterprise Institute lo definisce come un metodo per accelerare il flusso dei materiali facendo compiere ai mezzi più prelievi e consegne lungo uno stesso giro, e osserva che dentro lo stabilimento il concetto è simile a quello dei percorsi di movimentazione interna. In reparto il milk run è un giro a cadenza fissa che parte dal supermarket, cioè l'area di scorta vicina alle linee, consegna i contenitori pieni ai punti di consumo e ritira i vuoti. Accanto al giro classico gli AMR svolgono di solito altre quattro missioni: il rifornimento a chiamata del bordo linea, la consegna di kit già preparati per un singolo assieme, il trasporto dei semilavorati (WIP) fra reparti e il ritiro di vuoti e scarti. Ognuna ha un profilo di carico diverso, e un progetto che le tratta tutte allo stesso modo sbaglia il conto dei robot.
Il fabbisogno si calcola all'indietro, dal pezzo consumato alla missione
Il numero di robot non si legge sulla scheda del veicolo. Si ricava dal consumo della linea, risalendo dal pezzo al contenitore e dal contenitore alla missione. Il primo passo è il fabbisogno orario di ogni codice a bordo linea, cioè la cadenza della linea moltiplicata per i pezzi di quel codice montati in un assieme. Il secondo è la capacità del contenitore, che trasforma i pezzi l'ora in contenitori l'ora. Il terzo è quanti contenitori porta il robot a ogni giro, e da qui esce la frequenza minima del milk run.
Un esempio. Una linea con un tempo di takt di 90 secondi produce 40 assiemi l'ora. Una staffa montata in due esemplari per assieme si consuma al ritmo di 80 pezzi l'ora, e se il contenitore ne tiene 40 la postazione chiede un pieno ogni mezz'ora. Ripetendo il calcolo sui dodici codici della linea, con consumi da uno a quattro pezzi per assieme e contenitori da 20 a 120 pezzi, nell'esempio si arriva a 15 contenitori pieni l'ora da consegnare e ad altrettanti vuoti da riprendere. Con un robot che porta quattro contenitori per giro servono almeno 3,75 giri l'ora, che diventano quattro, uno ogni quindici minuti.
La scelta del contenitore pesa più di quanto sembri. Raddoppiarne la capacità dimezza le missioni, ma raddoppia anche lo spazio occupato in linea e il capitale fermo in scorta. Battini, Faccio, Persona e Sgarbossa hanno studiato proprio questo compromesso sull'International Journal of Production Economics (2009), con un modello che confronta le politiche di alimentazione delle linee di assemblaggio, dal rifornimento diretto del bordo linea al kitting, su costi di movimentazione, spazio e scorte. Il kitting, in cui il robot porta un carrello con tutti i pezzi di uno o pochi assiemi già prelevati nel supermarket, libera spazio in linea e riduce gli errori di prelievo. Sposta però lavoro a monte, dove qualcuno deve preparare i kit, e cambia il profilo delle missioni, con meno contenitori, più carrelli e una cadenza legata alla sequenza di produzione.
Il tempo ciclo di una missione, voce per voce
Il tempo ciclo di una missione somma quattro voci: il percorso diviso per la velocità media, i tempi di carico e scarico alle stazioni, le attese agli incroci e alle porte, e una quota per gli imprevisti. La voce più sottovalutata è la velocità. Quella di scheda è una massima, mentre in reparto il robot rallenta nelle curve, vicino alle persone e nelle zone dove la valutazione del rischio impone una marcia ridotta. Nell'esempio usiamo una media effettiva di 0,8 m/s, un'ipotesi di lavoro che va confermata con una simulazione sul layout o con una prova sul percorso reale.
| Voce | Ipotesi dell'esempio | Secondi |
|---|---|---|
| Percorso del giro (supermarket, 4 fermate, ritorno) | 420 m a 0,8 m/s | 525 |
| Carico al supermarket | attracco 20 s, trasferimento di 4 pieni e 4 vuoti 60 s | 80 |
| Fermate a bordo linea | 4 × (attracco 20 s + scambio pieno e vuoto 30 s) | 200 |
| Attese e incroci | circa 10% del tempo di percorso | 55 |
| Giro di milk run | totale | 860 (14,3 min) |
| Missione WIP lavaggio-montaggio | 2 × 180 m a 0,8 m/s, aggancio e sgancio 2 × 40 s, attese 45 s | 575 |
Con questi tempi il conto si chiude in poche righe. Il milk run chiede quattro giri da 860 secondi, cioè 3.440 secondi di lavoro ogni ora. Il trasporto dei semilavorati dal lavaggio al montaggio aggiunge tre missioni da 575 secondi, altri 1.725, per un carico totale di 5.165 secondi l'ora. Il numero di robot si ottiene dividendo questo carico per i 3.600 secondi dell'ora, per la disponibilità del robot e per il coefficiente di utilizzo che si vuole tenere come margine.
N robot = (missioni/ora × tempo ciclo in s) / (3.600 × disponibilità × coefficiente di utilizzo)
Nell'esempio la disponibilità vale 0,90, prodotto di un 95% di disponibilità tecnica e di un 95% di tempo non perso per la ricarica, e il coefficiente di utilizzo è fissato a 0,85. Il risultato è 5.165 / (3.600 × 0,90 × 0,85) = 1,88, quindi due robot, ciascuno impegnato per circa l'80% del tempo disponibile. Il solo milk run avrebbe dato 1,25 e di nuovo due robot, con il secondo fermo per buona parte del turno. Spesso è proprio l'aggregazione dei flussi su una sola flotta a far lavorare davvero il secondo veicolo.
Il coefficiente di utilizzo separa un progetto che regge da uno che va in crisi alla prima giornata storta. La teoria delle code spiega perché. Quando la saturazione si avvicina al 100% le attese crescono molto più che in proporzione, e un robot impegnato al 95% non ha spazio per una missione in ritardo o per un incrocio bloccato. Se nell'esempio l'ora di punta vale il 20% in più della media, il carico sale a 6.198 secondi e i due robot lavorano al 96% del tempo disponibile. In quell'ora la linea comincia ad aspettare il materiale, e le strade sono tre: un terzo robot, contenitori più capienti sui codici a consumo alto, oppure un supermarket più vicino alla linea. Il metodo per trovare l'ora peggiore nello storico dei movimenti è descritto nell'articolo su come valutare un progetto di muletti autonomi e AMR, dove è applicato al magazzino pallet. Chi assegna le missioni ai singoli robot, e quando li manda in carica, è il tema della rassegna di Fragapane, de Koster, Sgarbossa e Strandhagen sull'European Journal of Operational Research (2021), che ordina in livelli pianificazione e controllo degli AMR in intralogistica.
La ricarica merita un conto a parte. Con la carica opportunistica il robot si collega ai contatti mentre aspetta il carico al supermarket o fra un giro e l'altro, e nell'esempio quel 95% di tempo utile dipende proprio dal fatto che le soste esistano. Un robot saturo al 96% non ne ha, e la batteria scende giro dopo giro finché non serve una sosta lunga nel momento peggiore. Il bilancio fra energia consumata e minuti di carica disponibili è spiegato nell'articolo sul dimensionamento delle stazioni di ricarica.
La scorta a bordo linea deve coprire il giro, più il ritardo
Un milk run a cadenza fissa funziona solo se la scorta in linea copre l'intervallo fra due passaggi, più la durata di un giro, più il ritardo massimo che si decide di accettare. Per la staffa dell'esempio, con un passaggio ogni 15 minuti, un giro di circa 15 e un ritardo ammesso di 10, la postazione deve reggere 40 minuti di consumo, cioè 53 pezzi. Due contenitori da 40, uno in uso e uno di riserva, bastano, ed è lo schema a due contenitori che molte linee usano già con il kanban manuale. Con contenitori da 20 ne servirebbero tre, e lo scaffale a gravità andrebbe ridisegnato.
Anche il segnale che lancia la missione cambia il comportamento del sistema. Nel giro a cadenza fissa il robot passa comunque e consegna ciò che è stato consumato dal passaggio precedente. Nel rifornimento a chiamata la missione parte invece quando il vuoto viene appoggiato sulla rulliera di ritorno, quando un sensore sullo scaffale rileva il posto libero o quando il MES registra il consumo. Il giro fisso è più prevedibile e si satura meglio. La chiamata riduce la scorta, ma rende il carico irregolare. Molti impianti tengono il giro fisso per i codici a consumo regolare e la chiamata per quelli irregolari o ingombranti, e il numero di robot va calcolato sulla somma dei due flussi.
Vuoi sapere quanti robot servono alle tue linee?
Inviaci cadenza delle linee, contenitori, distanze e turni: ti diciamo quante missioni l'ora genera il tuo reparto e se un milk run con robot AMR regge anche nell'ora di punta. Studio di fattibilità sui tuoi dati, preventivo su misura in 24 ore.
Scrivici via email Scrivici su WhatsAppRulliere, sollevatori o traino: l'interfaccia decide la durata della fermata
A ogni fermata il robot deve scambiare un pieno con un vuoto, e il modo in cui lo fa pesa sul tempo ciclo quanto il percorso. Il modulo superiore a rulliera trasferisce i contenitori da e verso scaffali a rulli o a gravità senza che nessuno li tocchi. Funziona bene sui contenitori standard, a patto che l'altezza della rulliera di linea sia fissa e che il robot attracchi sempre nello stesso punto. La ripetibilità di attracco si misura con metodi statistici come quelli della ASTM F3499-21 sul docking dei veicoli autonomi, e conviene chiederla misurata sulla tua stazione, non dichiarata a catalogo.
Il modulo sollevatore lavora in un altro modo. Il robot si infila sotto un carrello, lo solleva di pochi centimetri e lo porta a destinazione, dove lo lascia e riparte. È la soluzione più flessibile per kit e semilavorati, perché lo stesso robot serve carrelli diversi, purché siano progettati con altezza libera, ruote e telaio adatti. Il limite è che ogni robot porta un carrello alla volta.
Il traino porta più carico per giro. Un robot trattore aggancia due, tre o quattro carrelli e li porta lungo il giro come un piccolo treno, e nell'automotive il supermarket servito da treni di carrelli si è diffuso proprio per alimentare le linee a modelli misti. Emde e Boysen (European Journal of Operational Research, 2012) hanno trattato in un unico modello l'assegnazione delle stazioni ai giri e gli orari di partenza dei treni, due decisioni che si condizionano a vicenda. Il treno ha però un costo di layout. Occupa più corsia, in curva i carrelli tagliano la traiettoria se non hanno sterzo accoppiato, e l'aggancio e lo sgancio sono spesso manuali. I ganci automatici esistono e tolgono l'operatore dal ciclo, ma vanno verificati su ogni tipo di carrello usato nel reparto.
Le famiglie di veicoli, dai robot a piattaforma ai trattori fino ai muletti autonomi per i pallet, sono descritte nella pagina dedicata a robot AMR e muletti autonomi. Quando sul robot serve anche un braccio che prende i pezzi, il progetto cambia natura, come spiegato nell'articolo sui manipolatori mobili.
Dal MES al robot: chi lancia la missione e con quale protocollo
Un AMR che alimenta una linea riceve ordini da un software di gestione della flotta, che a sua volta deve sapere cosa serve e dove. Il modello di riferimento per questa catena è la serie IEC 62264, versione internazionale dello standard ISA-95, che separa il livello della gestione delle operazioni di produzione, dove stanno MES e WMS, da quello del controllo dei processi. In un progetto concreto vuol dire stabilire quale sistema genera la richiesta e quale la trasforma in missione. Può essere il MES che conosce la sequenza, il WMS che conosce le ubicazioni del supermarket o un semplice pulsante in linea. Se la scelta resta implicita, prima o poi il robot riceve due ordini per lo stesso contenitore, oppure nessuno.
Fra gestore di flotta e veicoli la specifica di riferimento in Europa è la VDA 5050, pubblicata da VDA e VDMA, che standardizza lo scambio di ordini e stati fra un controllo centrale e i robot mobili. La versione 3.0.0 è uscita nel marzo 2026. Resta un'interfaccia di comunicazione, quindi non certifica la sicurezza e non copre il dialogo fra MES e gestore di flotta. Chiederla nel capitolato serve a far convivere sotto un unico controllo veicoli di costruttori diversi, utile quando il milk run va a robot a piattaforma e il trasporto dei pallet a muletti autonomi.
Le norme che contano, e quelle citate a sproposito
Un AMR che gira fra le linee è un carrello industriale senza conducente, e la sua sicurezza segue le norme di quella famiglia. Le principali da scrivere nel capitolato sono queste.
- EN ISO 3691-4:2023, carrelli industriali senza conducente e loro sistemi: requisiti di sicurezza e verifica, con l'allegato A sulla preparazione delle zone operative.
- EN ISO 13849-1:2023, parti dei sistemi di comando legate alla sicurezza: definisce i Performance Level con cui si realizzano funzioni come il rilevamento delle persone e il controllo della velocità.
- ISO 12100:2010, valutazione e riduzione del rischio dell'insieme, stazioni di attracco comprese.
- ANSI/A3 R15.08-1-2020 (riconfermata nel 2026) e R15.08-2-2023, riferimento statunitense per i robot mobili industriali e per la loro integrazione in sistemi e applicazioni.
- ISO 10218-2:2025, solo se sul robot c'è un braccio: ha integrato buona parte della ISO/TS 15066 sulle applicazioni collaborative.
- Regolamento (UE) 2023/1230, che sostituisce la Direttiva macchine dal 20 gennaio 2027.
Due norme compaiono spesso nei capitolati senza motivo. La ISO 13482:2014 riguarda i robot per l'assistenza alla persona, come i robot di servizio mobili e i trasportatori di persone, ed esclude esplicitamente i robot industriali, che rimanda alla ISO 10218. Anche la revisione in corso, estesa ai robot di servizio professionali, lascia fuori le applicazioni industriali. Per un AMR di fabbrica non è pertinente. La EN 1525 sui carrelli senza conducente è invece storica, sostituita dalla EN ISO 3691-4, e un capitolato che la cita ancora è stato copiato da un documento vecchio.
Il punto delicato del line feeding sta nelle fermate. Durante l'attracco il robot si avvicina agli scaffali di linea più di quanto consentano i campi di protezione usati in marcia, e intanto l'operatore preleva a pochi passi. Quei momenti vanno analizzati a parte nella valutazione del rischio, con le velocità ammesse, i campi ridotti e le eventuali protezioni fisse sul fianco dello scaffale. Il peso della sicurezza sull'intero progetto è trattato nell'articolo sulla sicurezza degli AMR.
Prima del robot vengono corsie, pavimento e incroci con i muletti
Lungo il percorso la ISO 3691-4 chiede su entrambi i lati uno spazio libero largo almeno 0,5 m e alto 2,1 m, misurato rispetto alle strutture fisse. Dove quel franco manca, la zona va designata e segnalata come zona di pericolo operativo, con velocità ridotta e avvisi aggiuntivi, e ogni tratto lento sul percorso più battuto si mangia giri. Vicino alle linee il franco è spesso il primo a mancare, perché lo spazio fra scaffali di bordo linea e corsia è conteso da operatori, carrelli manuali e attrezzaggi. Va misurato prima di stimare il tempo ciclo.
Il pavimento dei reparti produttivi è diverso da quello di un magazzino. Giunti di dilatazione, soglie delle porte rapide, griglie di scolo, olio e trucioli intorno alle macchine utensili mettono alla prova ruote e sensori, e i limiti di gradino, fessura e pendenza vanno confrontati con la scheda del costruttore tratto per tratto. Gli incroci con i muletti chiedono altrettanta attenzione. Un robot alto quaranta centimetri, dietro un pallet di un metro e mezzo, è invisibile dal posto di guida, e le regole di precedenza vanno scritte e segnalate a terra prima dell'avviamento. Anche la rete wireless va verificata su tutto il giro, perché un buco di segnale davanti a una porta diventa un fermo.
OEE, fermi per mancanza materiale e ore liberate, prima e dopo
Il risultato di un milk run robotizzato si legge sulla linea, prima che sul robot. Nella ISO 22400-2:2014 l'indice OEE è definito come prodotto di disponibilità, efficienza e tasso di qualità, e i fermi per mancanza materiale ricadono nella disponibilità. È la voce da misurare per prima, in minuti per turno e per postazione, per due o tre settimane prima dell'avviamento e con lo stesso metodo dopo.
Accanto all'OEE servono indicatori del sistema di trasporto: le missioni in ritardo rispetto al giro, la saturazione oraria di ogni robot, le missioni annullate o rilanciate a mano e le ore di movimentazione manuale prima e dopo. Queste ultime vanno contate su chi faceva davvero il giro, perché spesso l'addetto al rifornimento svolgeva anche controlli, sequenziamento o piccole riparazioni che restano da fare. Il metodo per trasformare questi numeri in ritorno economico è nell'analisi di ROI, TCO e payback.
Gli errori che si scoprono dopo il collaudo
Il caso classico è la flotta calcolata sull'ora media, che regge per settimane e cede nel giorno di picco. Più subdolo è dimenticare i vuoti. Se il robot consegna i pieni ma i vuoti si accumulano a bordo linea, nel giro di un turno la rulliera di ritorno è piena e le fermate si allungano, perché l'operatore deve liberare il posto a mano. Lo stesso vale per la velocità di scheda usata nel calcolo, già discussa a proposito del tempo ciclo.
Gli ultimi due errori sono organizzativi. Il primo è lasciare gli scaffali di linea come erano, progettati per un operatore che allunga le braccia e non per una rulliera che deve trovare sempre la stessa altezza. Il secondo è non decidere chi possiede il segnale di chiamata, con il risultato che MES, WMS e pulsanti in linea lanciano missioni in parallelo e la flotta insegue richieste doppie.
Quando il milk run robotizzato non conviene
Ci sono situazioni in cui un robot non è la risposta giusta. Con pochi contenitori al giorno il robot resterebbe inattivo per la maggior parte del tempo, e un operatore che fa il giro insieme ad altri compiti costa meno. Con il supermarket a pochi metri dalla linea una rulliera fissa o uno scaffale a gravità passante risolvono senza veicoli. Con carichi pesanti o pallet interi servono altre macchine, come spiegato nell'articolo sull'automazione dei pallet in un magazzino attivo. Pavimenti molto degradati, rampe ripide o percorsi all'esterno chiedono una verifica caso per caso, e a volte la chiudono in partenza.
Il caso opposto è altrettanto chiaro. Linee a cadenza stabile su due o tre turni, molti codici a bordo linea, distanze di qualche centinaio di metri e un addetto che oggi passa il turno a spingere carrelli formano il profilo in cui un milk run con AMR si ripaga meglio. Le tecnologie disponibili sono descritte nella pagina sull'automazione industriale e la robotica di movimentazione. Il robot giusto arriva dopo il conto delle missioni, mai prima, e se quel conto non l'hai ancora fatto il passo successivo è farlo sui tuoi numeri.
Cosa inviarci per una valutazione
Per stimare quante missioni l'ora genera il tuo reparto e quanti robot servono, anche nell'ora di punta, ci servono questi dati, quasi tutti già presenti in azienda:
- layout o planimetria quotata del reparto, con supermarket, linee, corsie, porte, pendenze e incroci con i muletti;
- cadenza delle linee o pezzi l'ora, turni lavorati e ore di punta;
- elenco dei codici a bordo linea con consumo per assieme, tipo e capacità dei contenitori;
- distanze fra supermarket, linee e reparti, più i flussi di semilavorati, vuoti e scarti;
- interfacce attuali a bordo linea (scaffali a gravità, rulliere, carrelli) e altezze di lavoro;
- sistemi in uso (MES, WMS, gestionale) e come nasce oggi la richiesta di materiale.
Puoi inviarli via email a info@dipitech.com o su WhatsApp, con qualche foto del bordo linea e del supermarket.
Chiedi un preventivo
Lascia nome, email e qualche riga sul tuo caso, senza impegno. Ti rispondiamo entro 24 ore con le prime indicazioni tecniche e il preventivo.
Domande frequenti sugli AMR per l'asservimento delle linee
Quanti robot AMR servono per alimentare una linea di produzione?
Il numero si ricava dal carico di missioni: missioni l'ora moltiplicate per il tempo ciclo in secondi, divise per 3.600, per la disponibilità del robot e per un coefficiente di utilizzo che lasci margine, di solito intorno a 0,8-0,85. Il calcolo va fatto sull'ora di punta e sulla somma di tutti i flussi, milk run, semilavorati e vuoti, non sulla media del turno.
Che cos'è il milk run con robot AMR?
È un giro a cadenza fissa in cui un robot mobile autonomo parte dal supermarket, consegna i contenitori pieni ai punti di consumo della linea e ritira i vuoti. Rispetto al giro manuale il robot segue un orario ripetibile e libera l'addetto al rifornimento. La scorta a bordo linea deve coprire l'intervallo fra due passaggi, la durata del giro e il ritardo massimo accettato.
Meglio un AMR con rulliera, un sollevatore di carrelli o un trattore che traina?
Dipende da cosa si scambia alle fermate. La rulliera trasferisce contenitori standard senza operatore ma chiede altezze fisse e un attracco ripetibile. Il sollevatore porta un carrello alla volta ed è il più flessibile per kit e semilavorati. Il trattore porta più carico per giro, ma occupa più corsia e spesso richiede aggancio e sgancio manuali.
Quali norme valgono per gli AMR che alimentano le linee?
La norma di riferimento è la EN ISO 3691-4:2023 sui carrelli industriali senza conducente, con la EN ISO 13849-1:2023 per le funzioni di sicurezza e la ISO 12100 per la valutazione del rischio. Negli Stati Uniti si usa la serie ANSI/A3 R15.08. La ISO 10218-2:2025 entra solo se sul robot c'è un braccio, mentre la ISO 13482 riguarda i robot per l'assistenza alla persona e non è pertinente. Dal 20 gennaio 2027 si applica il Regolamento (UE) 2023/1230.
Gli AMR possono dialogare con MES e WMS?
Sì, tramite il software di gestione della flotta, che riceve le richieste da MES, WMS o pulsanti in linea e le trasforma in missioni. Va deciso in modo esplicito quale sistema genera la richiesta, per evitare ordini doppi. Fra gestore di flotta e veicoli la specifica aperta di riferimento è la VDA 5050 di VDA e VDMA, arrivata alla versione 3.0.0 nel marzo 2026.
Come richiedo uno studio di fattibilità a DIPITECH?
Invia la planimetria del reparto, la cadenza delle linee, l'elenco dei codici a bordo linea con i contenitori, le distanze, i turni e le interfacce attuali, via email a info@dipitech.com, su WhatsApp o dal modulo di contatto. DIPITECH calcola le missioni e il numero di robot sui tuoi dati e ti supporta nella scelta della configurazione. Il preventivo su misura arriva in 24 ore.